
Reinraumtechnik
Geräte und Ausstattung
Das Labor für Reinraumtechnik bietet spezielle Infrastrukturen und Anlagen, um Prozesse unter kontrollierten Umweltbedingungen und höchsten Reinheitsanforderungen zu erforschen und in der Lehre zu vermitteln.
In den Lehrveranstaltungen und Forschungsprojekten werden Kenntnisse zur Kontaminationskontrolle, zur Partikelmesstechnik sowie zur hochreinen Automatisierung und zum automatisierten Materialfluss in der Halbleiterindustrie vermittelt.
Für die Untersuchung und Erprobung von Reinraumprozessen stehen folgende Bereiche und Systeme zur Verfügung:
Reinraum-Infrastruktur
Die infrastrukturelle Basis des Labors bilden zwei getrennte Reinraumbereiche. Sie ermöglichen es, Prozesse unter streng kontrollierten Umweltbedingungen und minimaler Partikelkonzentration durchzuführen.
ISO 8 Reinraum
- Reinraum nach ISO 14644-1 Klasse 8
- ca. 80 m² Versuchsfeld
- Schleusen- und Umkleidebereich für das korrekte Einschleusen von Personal und Material
- Durchführung von Grundlagenversuchen zur Raumströmung und Partikelmessung
- Vorbereitungszone für Prozesse mit höheren Reinheitsanforderungen
- genutzt insbesondere für den Aufbau von Anlagen in Forschungsprojekten
ISO 3 Reinraum
- Arbeitsbereich nach ISO 14644-1 Klasse 3 (höchste Partikelfreiheit)
- ca. 20 m² Raumgröße
- Laminar-Flow-Technik zur kontrollierten, turbulenzarmen Verdrängungsströmung
- ermöglicht die Durchführung von hochsensiblen Handhabungsprozessen aus der Halbleitertechnik und Mikroelektronik
- genutzt für die Messung von Partikelemissionen und Reinraumvalidierungen
2x Partikelzähler TSI AeroTrak
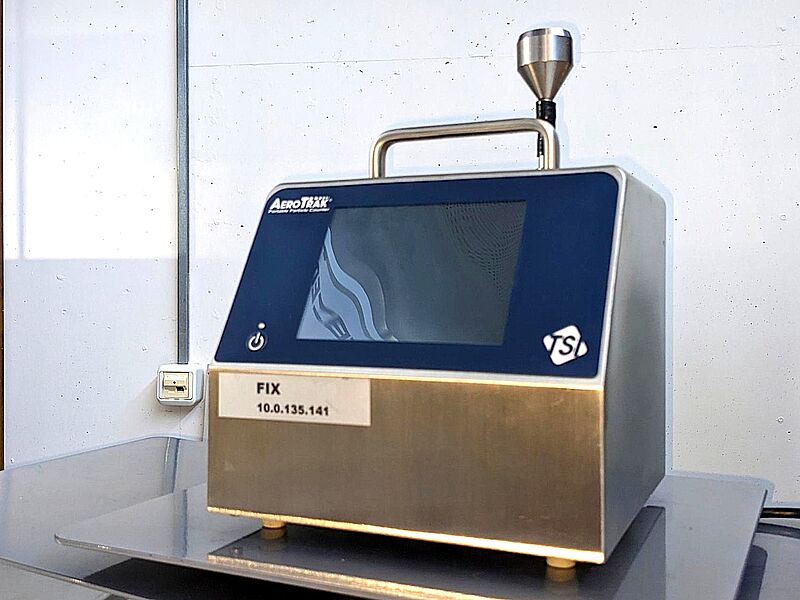
- tragbare, optische Partikelzähler zur präzisen Klassifizierung und Überwachung von Reinräumen
- mehrkanalige Messung verschiedener Partikelgrößen (z. B. ab 0,3 µm und 0,5 µm) gemäß ISO 14644-1
- hohe Durchflussrate und integrierter Datenspeicher für Validierungs- und Monitoring-Aufgaben im Laborbetrieb
Automatisierung und Materialfluss
Für die Forschung und Lehre im Bereich der automatisierten Fertigung unter Reinraumbedingungen stehen modernste Demonstratoren und autonome Transportsysteme zur Verfügung.
KUKA KMR iiwa 14
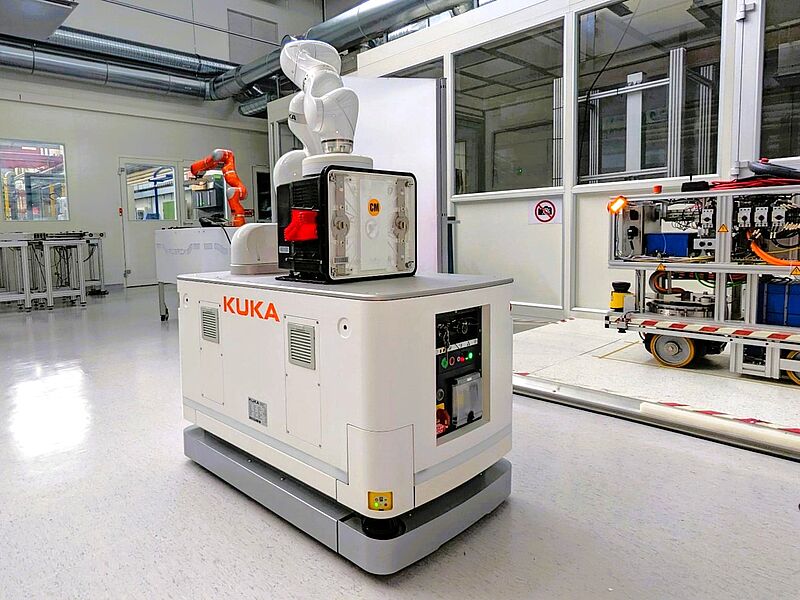
- autonomes, mobiles Robotersystem (KUKA Mobile Robotics)
- Kombination aus fahrerlosem Transportsystem und kollaborativem Leichtbauroboter (LBR iiwa 14 R820)
- Roboterarm mit 7 Achsen und integrierter Drehmomentsensorik in allen Gelenken
- Nenntraglast (Roboterarm): 14 kg
- Reichweite (Roboterarm): 820 mm (0,82 m)
- Fahrplattform mit omnidirektionaler Antrieb (Mecanum-Räder) für maximale Manövrierbarkeit auf engstem Raum
- Laserscanner-basierte, autonome Navigation (SLAM) zur sicheren Hindernisumfahrung im Reinraumumfeld
- integrierte Systemsteuerung (KUKA Sunrise Cabinet in Kombination mit KUKA Navigation Solution) für die nahtlose Kontrolle von Arm und Plattform
- Endeffektor: Passiv wirkender Greifer, speziell konzipiert für das sichere Handling und den Transport von FOUPs
Rollenfördersystem für FOUPs
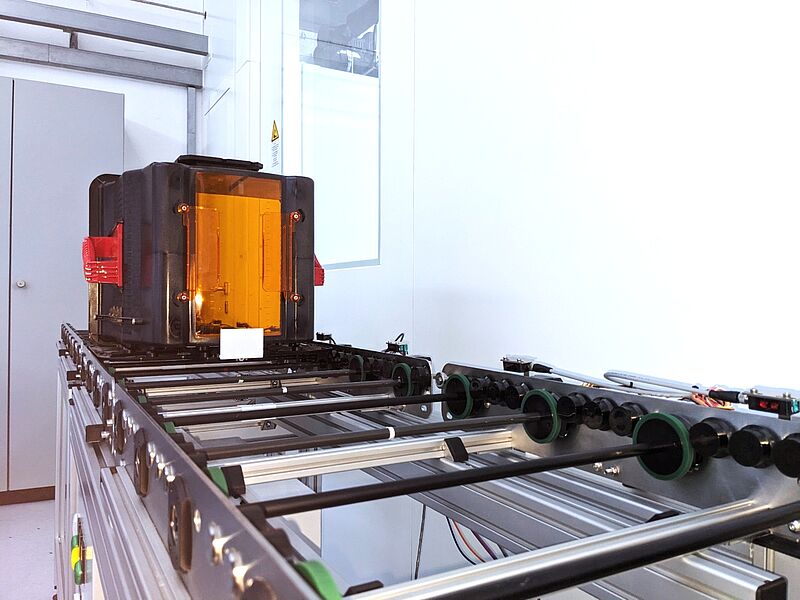
Anlage für den automatisierten Transport von FOUPs (Front Opening Unified Pods) für 300-mm-Wafer
Untersuchung von Industrie 4.0-Konzepten und Schnittstellen zwischen stationärer Fördertechnik und mobilen Robotern, Lagerschadenerkennung und vorausschauender Wartung
Forschungs-Demonstrator aus dem europäischen Projekt AIMS5.0 (Artificial Intelligence in Manufacturing Systems)
Wafersorter

Forschungs-Demonstrator aus dem europäischen Projekt Productive4.0
System zum automatisierten Handling, Sortieren und Prüfen von Halbleiter-Wafern
„Contactless Wafer-Handling“ mit Stäubli TX60L CW und Ultraschall-Wafergreifer ZS
Ortsflexibles und autarkes Robotermodul
- KUKA LBR 4+
- Roboterarm mit 7 Achsen
- Nenntraglast: 7 kg
- Reichweite: ca. 0,8 m
- Wiederholgenauigkeit: ±0,05 mm
- kompakter, sensitiver Leichtbau-Cobot für den flexiblen Einsatz auf mobilen Einheiten
- integrierte Drehmomentsensorik in allen Achsen für sichere Mensch-Roboter-Kollaboration und feinfühliges Fügen im Reinraum
- akkubetriebene, autarke Versorgungseinheit für ortsungebundene Reinraum- und Montageanwendungen mit integriertem Akku (Bruttokapazität von 1200 Wh)
Ansprechpartner für den Bereich Reinraumtechnik
Prof. Dr.-Ing.
Mark Vehse
CAE und Konstruktion
Tel:
+49 3831 45 6735
Raum:
Raum 22 / Haus W9 | BFW
Arnold Lange
Laboringenieur
Tel:
+49 3831 45 6798
Raum:
Raum 34 / Haus W9 | BFW