
Robotik
Geräte und Ausstattung
Das Robotik-Labor verfügt über mehrere Roboterzellen und -arbeitsplätze, welche sowohl in der Lehre als auch in der Forschung genutzt werden.
In den Lehrveranstaltungen werden Kenntnisse zum Aufbau, zur Wirkungsweise und zur Programmierung von Industrierobotern und mobilen Systemen vermittelt. An den vorhandenen Robotersystemen können die Studierenden realitätsnah die Handhabung und Programmierung von Robotern und deren Peripherie erlernen. Teil der Ausbildung sind außerdem die Programmierung von SPS und die Integration grundlegender Sicherheitskonzepte.
Im Bereich der Forschung bearbeiten Professoren, Mitarbeitende und Studierende aktuell die Bereiche der Mensch-Roboter-Interaktion sowie die Einbindung von Künstlicher Intelligenz in die Prozess- und Ablaufsteuerung.
Für die Entwicklung, Programmierung und Untersuchung verschiedenster Automatisierungsstrategien stehen folgende Hardware-Systeme und digitale Simulationsumgebungen zur Verfügung:
Lehr- und Ausbildungssysteme
Für den Einstieg in die Robotik und das parallele Arbeiten im Labor stehen moderne und offene Lehrsysteme zur Verfügung, die eine sichere Umgebung für erste Programmiererfahrungen in Kleingruppen bieten.
Niryo NED2 (Lehrsystem)
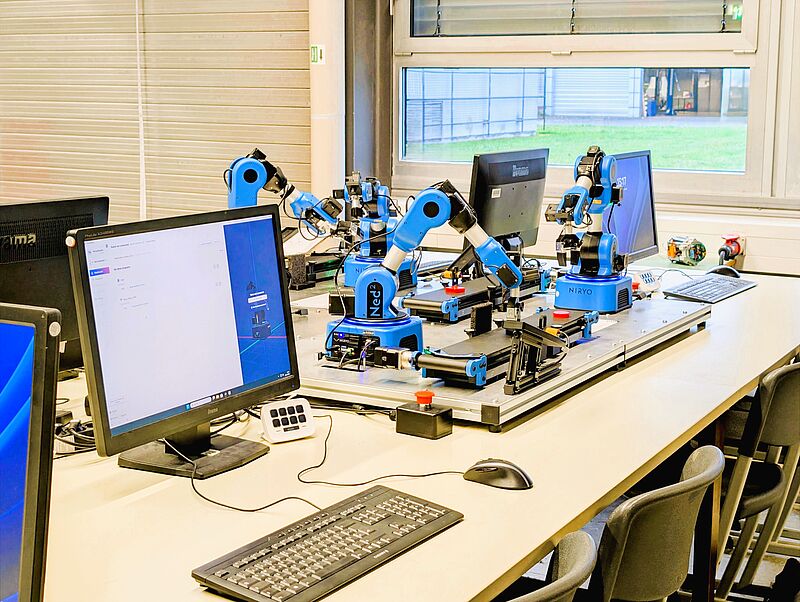
- 5 vollausgestattete Arbeitsplätze für paralleles Arbeiten
- Niryo NED2 Roboterarm mit 6 Achsen
- Nenntraglast: 0,3 kg
- Reichweite: ca. 0,5 m
- Wiederholgenauigkeit: ±0,5 mm
- manuelles, magnetisches Endeffektor-Wechselsystem
- integrierte, ROS2-basierte Steuerung
- integriertes Kamerasystem mit OpenCV-Schnittstelle
- Förderband (Conveyor) mit 0,6 m Länge
- Python-basierte Programmierschnittstelle
Industrierobotik
Dieser Bereich umfasst klassische Industrieroboter, wie sie weltweit in der Produktion und Fertigung eingesetzt werden. Die Anlagen dienen der praxisnahen Ausbildung in Steuerungstechnik, Systemintegration und Handhabung.
Industrie-Roboterzelle

- zwei KUKA KR16 mit KRC2 Steuerung
- Roboterarme mit 6 Achsen
- Nenntraglast: 16 kg
- Reichweite: 1,61 m
- pneumatisches Endeffektor-Wechselsystem
- pneumatischer Parallelgreifer
- SICK Sicherheits-SPS zur Anlagenüberwachung
- zusätzliche Arbeitsraumüberwachung mit SICK-Laserscannern und -SPS
- Beckhoff Software-SPS zur Prozesssteuerung
KUKA R2E Vision
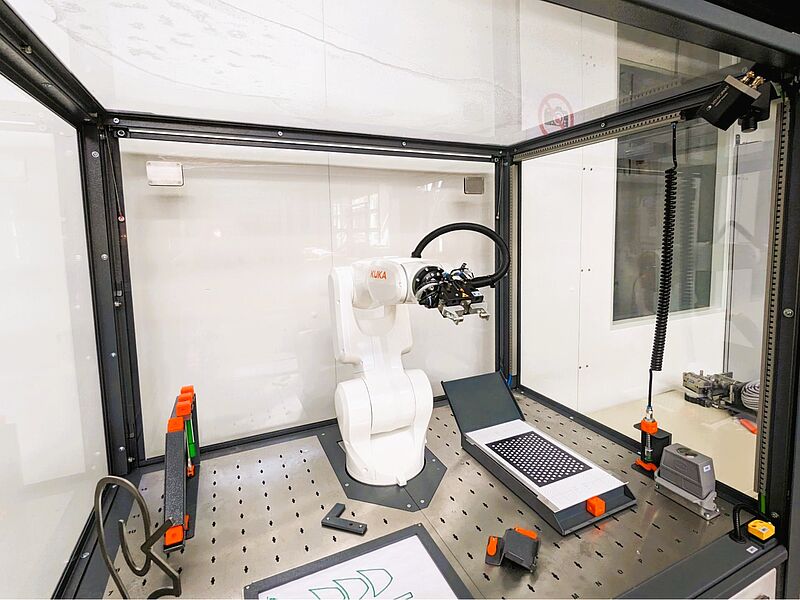
- KUKA KR4 Agilus Roboterarm mit 6 Achsen
- Nenntraglast: 4,0 kg
- Reichweite: 0,6 m
- Wiederholgenauigkeit: 0,02 mm
- pneumatischer Parallelgreifer und Vakuumgreifsystem
- KRC5 micro Steuerung mit Schnittstellen zur Bildverarbeitung
- ausgestattet für Handhabungs- und bahngeführte Applikationen
- Kamerasystem für visuell gestützte Prozesse
KUKA R2E SPS
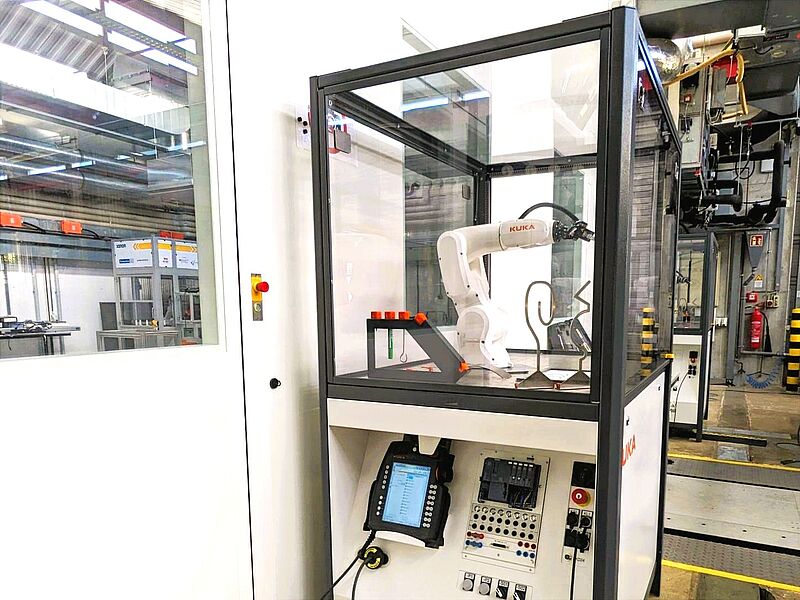
- KUKA KR4 Agilus Roboterarm mit 6 Achsen
- Nenntraglast: 4,0 kg
- Reichweite: 0,60 m
- Wiederholgenauigkeit: 0,02 mm
- pneumatischer Parallelgreifer
- ausgestattet für Handhabungs- und bahngeführte Applikationen
- KRC5 micro Steuerung mit Bus-Schnittstellen für Master- und Slave-Betrieb
- Siemens SPS S7
Kollaborative Robotik (Cobots)
Kollaborative Roboter sind für die direkte Interaktion zwischen Menschen und Maschine ohne trennende Schutzzäune konzipiert und mit spezieller Sensorik ausgestattet.
Jaka 14 pro
- kollaborativer 6-Achsen-Roboter für die Mensch-Roboter-Kollaboration (MRK)
- Nenntraglast: 14 kg
- Reichweite: ca. 1,3 m
- integrierte Kraft-Momenten-Sensorik und Sicherheitseinrichtungen für die gefahrlose Zusammenarbeit
- elektrischer Parallelgreifer
- grafische, intuitive Programmierung (z. B. per Drag & Drop oder Tablet)
Simulation und Offline-Programmierung
Um Layouts effizient zu planen und komplexe Bewegungsabläufe vor dem realen Einsatz gefahrlos zu testen, kommen im Labor modernste Softwarelösungen zur 3D-Simulation und Offline-Programmierung zum Einsatz.
KUKA.Sim
- 3D-Simulationssoftware für die virtuelle Layoutplanung und Programmierung industrieller Roboterzellen
- offline-Programmierung (OLP) der im Labor vorhandenen KUKA-Anlagen (KR16, R2E) direkt am PC
- Durchführung von Erreichbarkeitsprüfungen (Reachability), Taktzeitanalysen und Vorab-Kollisionsprüfungen (Clash Detection) in der virtuellen Fabrikumgebung
- nahtloser Transfer der offline erstellten und simulierten Programme auf die reale KUKA-Robotersteuerung
ROS2 (mit Gazebo und MoveIt)
- Open-Source-Framework zur Simulation komplexer Prozesse, Sensordaten und Bewegungsabläufe
- Nutzung von MoveIt für die Pfadplanung und inverse Kinematik sowie Gazebo für die realitätsnahe physikalische 3D-Simulation
- Einsatz digitaler Modelle für die offenen Lehrsysteme (Niryo NED2) und kollaborativen Roboter (Jaka 14 pro)
- bietet eine flexible Entwicklungsumgebung, insbesondere für studentische Projekte und Forschungsarbeiten im Bereich der autonomen Robotik
Ansprechpartner für den Bereich Robotik
Prof. Dr.
Thomas Dziekan
Materialfluss- und Handhabungstechnik
Tel:
+49 3831 45 6688
Raum:
Raum 15 / Haus W9 | BFW
Arnold Lange
Laboringenieur
Tel:
+49 3831 45 6798
Raum:
Raum 34 / Haus W9 | BFW